-
이메일
etite@sina.com
-
전화
18939778618
-
주소
소주시 오중구 북관도로 38호 7호 건물
쑤저우이더트기계유한공사
개요
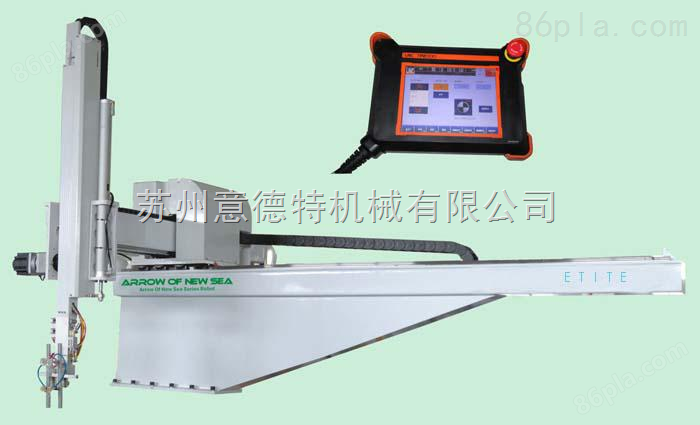
산업용 3축 기계식 손은 400-4000Ton의 각 플라스틱 사출 성형기에 사용되며, 3축 AC 서보 구동이다.완제품 팔은 제품 및 물꼬를 제거하기 위해 상하 팔 구조는 모두 이절식이다;인출 시간 1.5sec, 전체 순환 시간 12sec, Z 큰 하중 100kg (완제품 및 치구 포함).택배 인출 또는 다양한 인출 응용, 특히 긴 모양의 제품 예를 들면 자동차 범퍼, 문짝, 액세서리 등.
제품 정보
공업 3축식 기계손설치 고려 사항:
1. 두 대의 인접한 사출기의 기계 손 설치 방향은 명확해야 한다.
2. 모든 동작과 운동은 사출기 안전문의 스위치를 방해하지 않는다.
3. 기계손의 모든 직선, 회전 등 동작은 현장에서 설정할수 있으며 일정한 오차범위에서 설정할수 있다. 일단 설정치의 오차를 초과하면 제때에 경찰에 신고하고 동작을 중지하며 터치스크린에 그 고장정보를 표시한다.
4. 사출기 또는 기계손이 고장나면 사출기와 기계손이 서로 잠긴다.즉 기계손이 고장났을 때 사출기회가 조작을 중지한다.마찬가지로 사출기에 고장이 나면 로봇 손도 동작을 멈춘다.
5. 팔에 충돌 방지 기능이 있다: 오작동이 발생할 때 프로그램에 자동 충돌 방지 기능이 설치되어 있으며, 전기 기계의 비틀림에 따라 자동으로 동작을 판단하고 정지할 수 있어 손실을 좀 줄일 수 있다.
6. 기계손과 사출기의 동작이 일치한다. 즉 충돌기가 생기지 않고 사출기의 동작에 간섭하지 않으며 기계손의 동작으로 인해 사출기의 생산주기가 지나치게 연장되지 않는다.
7. 사출기에 정지가 발생했을 때 (고장정지, 정상정지, 금형교체, 설비정비 등) 기계손을 안전위치 또는 기타 필요한 위치에 수동으로 놓을수 있다.몰드 교체 및 장비 수리 작업에는 지장이 없습니다.
8. 기계손이 고장이 났을 때 (예를 들어 제자리에 있지 않음, 제품을 꺼내지 않음, 제품이 떨어지는 등) 즉시 경찰에 신고하고 정지하여 터치스크린에 그 고장을 표시하여 신속하게 제거할 수 있다.<< 사출 기계 손의 생산 설계에서의 요점
9. 일부 제품은 기계손에 탈모제 분무시스템을 포함시켜야 한다. 탈모제를 분사하면 모델링을 시작한후 형강 (분출구의 각도를 조절할수 있다.) 에 정확하게 분사할수 있으며 사용량을 조절할수 있고 분사빈도를 설정할수 있다.
10, 즉 모든 매개변수와 데이터의 설정은 컴퓨터를 통해 설정하고 수정한 다음 로봇 핸드 시스템에 전송하여 실행할 수 있으며, 로봇 핸드에서 직접 매개변수와 데이터를 설정할 수 있다.
공업 3축식 기계손관리:
1. 레일 및 베어링
모든 축의 레일과 베어링 세척, 뛰어난 매끄러운 기능을 견지해야 한다.만약 기계손이 먼지가 넘치는 환경에서 운행한다면 늘 궤도를 정리해야 한다.만약 네가 어떤 금속 조각이나 가루를 발견한다면, 아마도 매끄러움이 좋지 않다는 것을 표시할 것이다.적합한 매끄러움을 확보하기 위해 적절한 선형 가이드 체계를 갖추는 것이 매우 중요하며, 대부분의 로봇 손은 능동적인 매끄러운 체계와 정시 교체가 필요한 부품을 가지고 있다.
2. 로봇 손 순환 주기
사출기 기계손의 걸출한 운행을 견지하는 관건의 하나는 간략한 조사와 경청이다. 이렇게 하면 기계손이 전체적으로 운행하는 많은 정보를 폭로할수 있다.기계손은 상세한 동작작업을 거쳤기에 어떤 비정상적인 소리도 경청했다. 례를 들면 굉음, 찰칵 소리 등이다. 이런 표시는 베어링이 정상적으로 회전하지 못하거나 기타 어떤 부재가 붙어있다는것을 표시한다.로봇 손잡이는 동력 케이블과 진공 호스가 장착된 레일을 따라 움직이는 일부 레일을 연결하면 정상적인 똑딱거리는 소리를 선언할 수 있지만, 이런 소리는 미끄럽고 안정적이다.조사할 수 있는 모든 베어링을 보고 안정적으로 회전하는지 확인합니다.일부 마모나 수요 조정의 징후를 살펴보고 경청하기만 하면 기계손의 양질의 운행 상황을 견지하는 데 크게 도움이 될 수 있다.
3. 구동체계
만일 기계가 장착 브래킷-전동 기어를 선택하여 구동한다면, 운행 중에 어떠한 주저나 흔들림이 발생하지 않도록 주의해야 한다.매끄럽고 평온한 동작을 제외한 모든 운동은 구동체계가 파손되거나 내부에 일부 이물질이 보관되였음을 표시할수 있다.사출기계손은 프레스기계손과 비교하지 않고 아래로 운동을 추진할 때 설치빔과 전동기어 사이의 동작이나 치극을 신속하게 살펴보는 방법은 운동팔을 밀고 이상운동을 느끼는 것이다 (왔다갔다하는 동작이 다르다).그러나 정상적인 공장의 공역 정밀도가 매우 높기 때문에, 본 실험 방법은 매우 정확하지 않을 것이다.만약 당신이 빔과 전동 기어를 설치하는 것을 의심한다면 아마도 의문이 있을 것이다. 비교적 좋은 방법은 길이가 긴 자성 표좌를 운용하는 것이다.공장측의 천명서에 따라 치극을 잘 조절한후 축의 모든 려정을 살펴보고 설치량과 전동기어사이에 너무 팽팽한 현지가 없도록 확보해야 한다.만약 톱니바퀴의 틈새를 조절할 수 없다면, 설치 프레임과 전동 기어가 마모되어 교체가 필요할 수도 있다.장착 브래킷과 구동 기어를 패치해야 하는 경우 두 부품을 함께 교체한 다음 장기적인 기능을 보장합니다.컨베이어벨트에 의해 구동되는 축에 관해서는 컨베이어벨트가 마모되어 떨어진 부스러기와 자신의 위해를 세심하게 주의해야 한다.도르래를 세심하게 살펴보고 컨베이어벨트 자료에서 유래한 먼지의 흔적을 조심해라.컨베이어 벨트 및 구동 도르래 및 슬롯 휠의 * 행에 배치합니다.방향이 어긋나는 컨베이어 벨트는 아주 빨리 마모될 것이다.컨베이어벨트 구동 체계만 있으면 공장의 설명서에 따라 컨베이어벨트 자체의 예비 부하를 볼 수 있다.이 기준들은 활차에 비해 컨베이어벨트의 상세한 방위에서 적합한 오차량을 알려줄 것이다.
4. 공기압 체계
다축 서보 구동을 포함하여 손목 회전과 진공 캡처 동작만 있으면 거의 모든 로봇 손은 공기압 기능을 할 수 있다.압력조절밸브 단위의 흡판을 세심하게 여과하는데 그중에 물이 고이면 체계를 거친 압축기원의 습도가 너무 크다는것을 표시한다.소량의 수기의 존재는 모두 공기압 밸브와 치동기로 전달되어 산화와 내부 오염을 구성할 수 있으며, 결국 압력조절 밸브가 붙거나 치동기가 띄엄띄엄 붙거나 효력을 상실할 수 있다.만약 흡판이 주동적인 제습체계를 장착한다면 흡판의 오염이나 변색도 물기가 제거되기전에 증가되고있음을 표시한다.만약 물이 흡판에 집합된다면 시간이 짧더라도 체계에 진입할수 있어 상술한 의문을 구성할수 있다.만약 네가 공기압 접착관에 어떤 유형의 손상이 있다는 것을 주의한다면, 체계가 누설될 수도 있다.만약 기압회로가 정상적인 조작압력하에 공기가 넘치고 회로의 어느 곳에서 루출을 나타낸다면 뚜렷한 피융소리를 더욱 쉽게 발견할수 있으며 나아가 루출의 방위를 단정하는데 협조해야 한다.